搜索
关闭 X



复旦大学高悦团队NSR:巧用环境化学能,高分子“皮肤膜”让微型机器人边爬边发电、越走越持久
发布时间:2026-10-08
一、工作简介:
复旦大学高悦团队在National Science Review发表题为"Continuously powering intelligent microrobots through an electrochemical polymer skin membrane"的研究论文,高分子科学系2021级硕士生王淦宇及2024级博士生赵驰昊为共同第一作者。该工作面向微型机器人自主运行中普遍存在的电源微型化瓶颈——电池体积缩小后能量密度急剧衰减、封装材料占比飙升,提出了一种“开放式电化学能源系统”的解决方案。这项工作的有趣之处在于,团队利用一种交联聚丙烯酸钾(XL-PAAK)高分子膜,将环境中广泛存在的金属基材(如铝、锌)和大气中的水分、氧气,转化为一种可控的、随行的电力来源。该膜在锌基板上的功率密度达133 mW cm–2,可微缩至0.0004 cm3且性能不衰减。搭载该膜的微型机器人在铝基板上完成了超过1,000,000步的连续行走,电压输出全程稳定。更值得一提的是,这层膜还能“感知”脚下的材质和粗糙度,在供电的同时,告诉机器人该往哪儿走。
二、研究背景:从“背着电池走”到“踩着环境走”
微型机器人的自主性,长期卡在“电源”这一环。一枚1.7 g的微型机器人靠自带电池只能爬行约2分钟;若要续航2小时,电池需占总重的94%,对应能量密度高达5382 Wh kg–1,远超当前锂离子电池的上限。当体积缩到1 cm3以下时,电池的能量密度还会出现断崖式下跌。面对这一瓶颈,团队尝试跳出“如何把电池做得更小更密”的常规思路,转而提出:能否利用机器人行走的环境本身作为能量来源?在管道、建筑或设备表面,铝、锌、硅等活性材料无处不在。如果能设计一种界面,让机器人的脚一踩上去就触发化学反应产生电流,那么续航就不再受限于内部储能的多少。
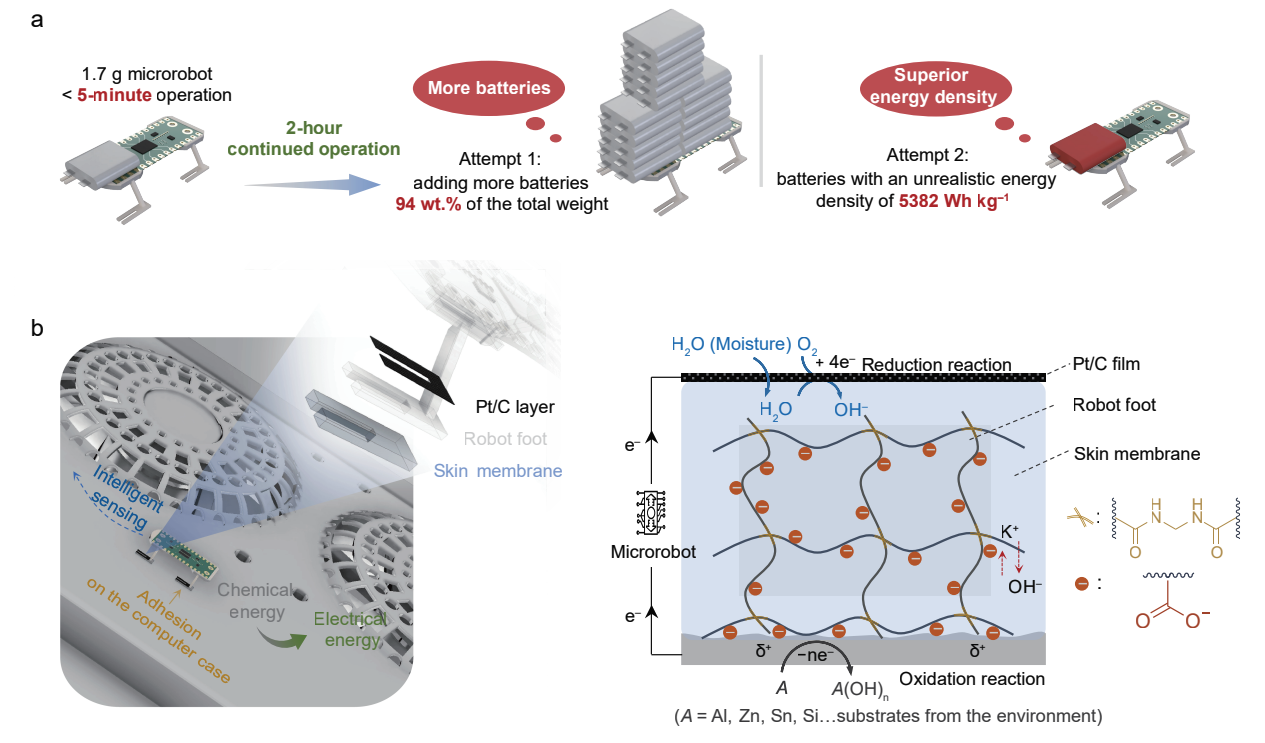
图1. 电化学聚合物皮肤膜实现微型机器人连续供电与智能环境感知示意图。
三、设计思路:高分子“皮肤膜”既要发电,又要走路,还要感知
实现这个想法,关键在于做一个能同时满足多项矛盾需求的“脚掌皮肤”:它既要能从空气中“抓”住水分维持反应,又要在反复踩踏中保持柔韧和完整;既要粘得住基材防止打滑,又要抬脚时轻松脱开;最好还能分辨脚下踩的是什么。团队选择交联聚丙烯酸钾(XL-PAAK)作为基础体系,通过一步法在机器人足底原位聚合形成薄膜。
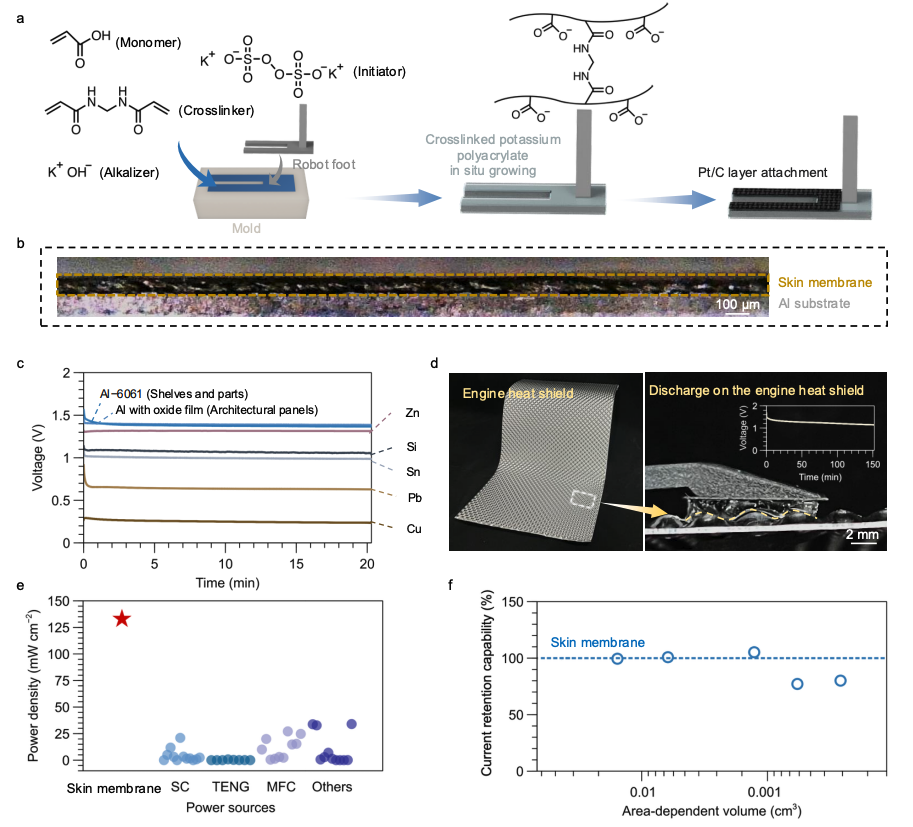
这层膜的设计包含以下几个精心考量的细节:
①保水与抗冻:不依赖外部加湿
膜内的–COO⁻、K⁺和OH⁻与空气中的水分子形成强氢键和离子-偶极相互作用,使得膜在干燥环境中也能主动捕获并锁住水分。实验表明,即使在20%相对湿度下暴露48小时,膜仍能维持稳定放电。在–20°C低温下,由于K⁺对水分子氢键网络的扰动,膜内依然保持离子导通,电压仅比室温降低约0.2 V,这一抗冻机制在常规锂离子电池体系中难以实现,因为它依赖的是水体系中特有的氢键调控。另一方面,交联结构保证了膜在80°C高温下仍能工作,水分蒸发后补充即可恢复。
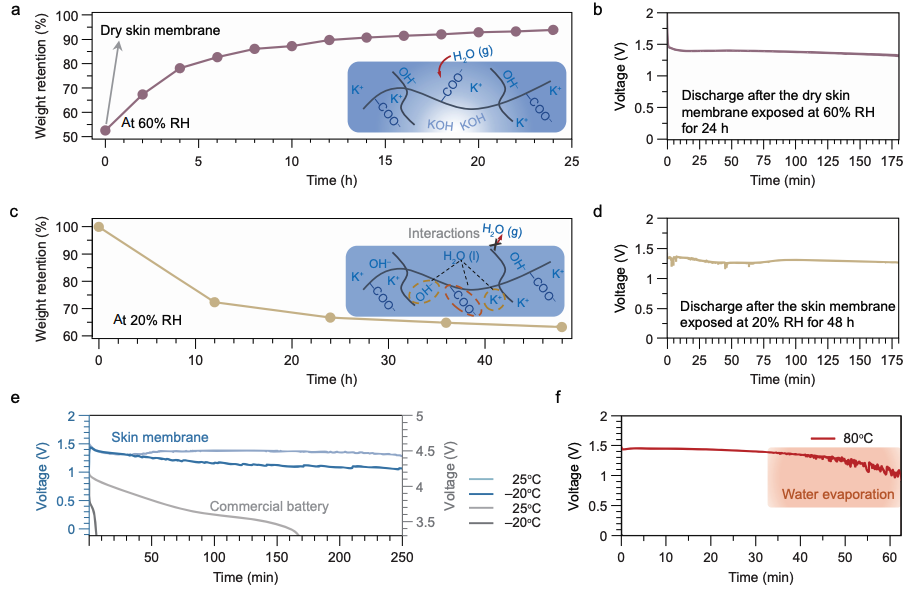
图3. 皮肤膜的水分自捕获与保持能力及宽温域适应性。
②接触即发电,抬脚即停止:“行走”成为天然的界面刷新机制
当膜与Al、Zn等活性基材接触时,基材失去电子,膜侧的Pt/C催化层将空气中的氧气和水还原,形成完整回路。这个过程在接触瞬间(约0.1 ms)即建立,抬脚即中断。因此,机器人每走一步,就是一次反应界面的天然刷新,且放电产物留在基材表面而非膜上,避免了传统静态电池中产物积累导致的性能衰减。正是这种物理运动与电化学过程的巧妙耦合,使得该膜在1,000,000步的极端行走测试中电压输出全程无衰减。
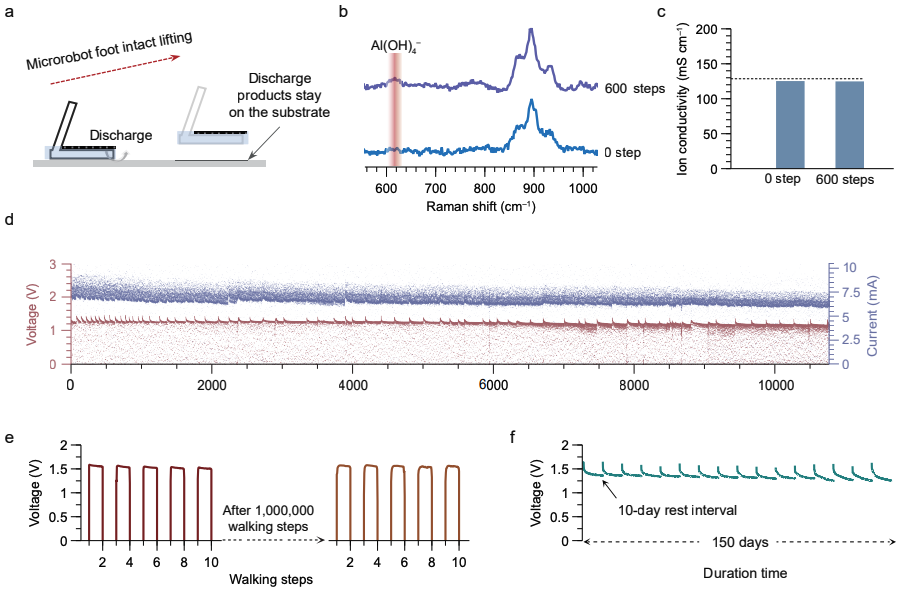
图4. 连续行走测试、结构稳定性与长期耐久性验证。
③各向异性的粘附:既要抓紧,又要松得快
膜与金属基材之间通过–COO⁻基团形成静电粘附,提供稳定的抓地力。但更关键的是,其粘附具有方向性:在行走的剪切方向粘附力强,防止打滑;在垂直方向脱附阻力小,不影响抬脚效率。这种力学设计让机器人在倾斜铝板上也能稳定爬行。
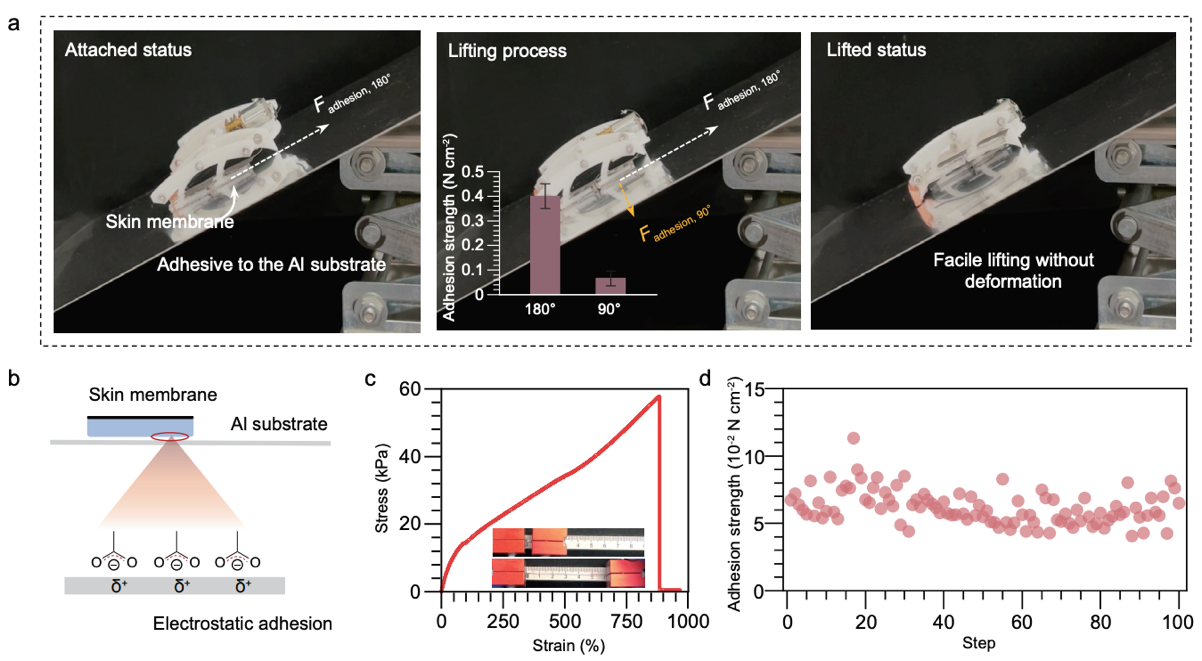
图5. 静电粘附机理、力学性能与多次循环稳定性。
④集成的感知能力:用离子迁移“听”脚下的声音
这层膜不仅能供电,还能通过植入的电极传感器识别环境。当机器人踩在不同材质上时,电化学反应速率和OH⁻消耗的差异会引起膜内K⁺的定向迁移,产生特征性的电势信号。而踩到凹凸不平的表面时,外力挤压同样会引起离子分布变化,产生另一类信号。两种信号的波形特征不同,可以自然解耦,当材质变化时产生稳定的方波信号,粗糙度变化则产生毫伏级尖峰信号。利用这一机制,机器人在包含铝、锌、锡、塑料等多种表面的复杂路径中行走时,能够实时识别脚下的材质和粗糙度,并将信号反馈给控制系统,从而主动寻找可供电的基材方向。团队进一步将传感器扩展为X-Y电极阵列,实现了对脚底接触区域的空间定位,这意味着机器人不仅能感知“踩到了什么”,还能知道“在哪个位置踩到的”。
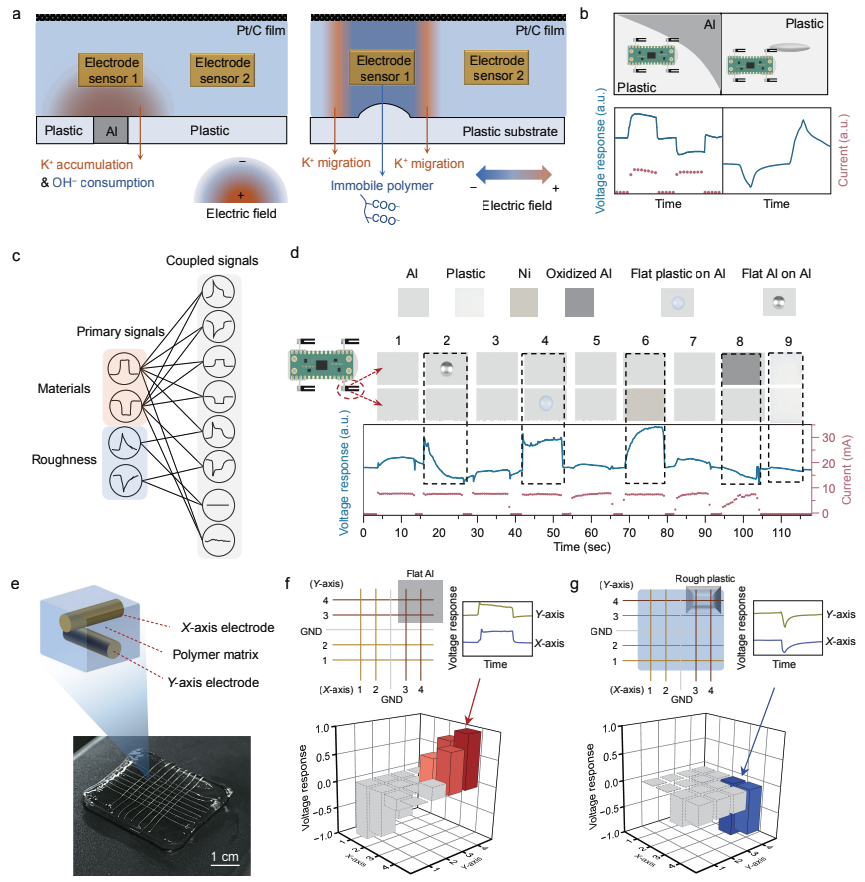
图6. 传感器工作机制、信号耦合识别与电极阵列空间定位。
四、局限与后续思考
团队也在论文中讨论了当前系统的不足。一是膜内KOH会因铝的自腐蚀副反应以及空气中CO2的碳化作用而逐渐消耗,目前需要通过人工补充约1 wt% KOH溶液来恢复性能,尚无法实现自主补给。二是系统依赖环境中存在活性基材,若机器人完全处于塑料或玻璃表面则无法产电。对此,团队提出了与超级电容器并联的混合方案,在有活性基材的区域预先储电,供后续无基材区域使用。
五、文献详情
Ganyu Wang†, Chihao Zhao†, Guanbin Wu, Min Wang, Yue Gao*. Continuously powering intelligent microrobots through an electrochemical polymer skin membrane. National Science Review. 2026, nwag529. DOI: 10.1093/nsr/nwag529.
六、通讯作者简介:
高悦,复旦大学高分子科学系、纤维电子材料与器件研究院、聚合物分子工程全国重点实验室教授、博士生导师,国家重点研发计划首席青年科学家,国家海外优青。2018年博士毕业于宾夕法尼亚州立大学化学系。2020年入职复旦以来,以通讯作者在Nature、J. Am. Chem. Soc.、Angew. Chem. Int. Ed.、Adv. Mater.、Joule、eScience等期刊上发表系列研究论文。专利技术实现了成果转化,建立产线并形成产品,与头部电池企业合作进行产业化应用。获麻省理工科技评论中国“35岁以下科技创新35人”、亚洲青年学者项目,主持国家级项目5项,担任eScience期刊青年编委、上海人工智能研究院领域科学家。
七、课题组介绍:
课题组于2021年正式组建,聚焦能源存储与转化有机分子材料的前沿研究,重点探索:
有机电极材料的分子设计与性能调控
锂/钠离子电池中自牺牲型离子盐补偿机制
机器学习驱动的能源材料筛选
迄今在化学能源材料顶级期刊发表系列研究工作:
1.S. Chen, H. Peng*, Y. Gao*et. al.Nature 2025, 638, 676.
2. S. Chen, Y. Gao*et. al. Adv. Mater. 2025, 202502251.
3.X. Du, Y. Gao*et. al.Adv. Mater. 2025, e202504553.
4. W. Wang, Y. Gao*et. al. Angew. Chem. Int. Ed. 2025, 202424516.
5. Z. Kang, Y. Gao*et al. J. Am. Chem. Soc. 2025, 09300.
6. Z. Zheng, Y. Gao*et. al.Angew. Chem. Int. Ed. 2025, 202517997.
7. S. Wang, Y. Gao*et. al. Angew. Chem. Int. Ed. 2026, 7967447.
8.S. Chen, Y. Gao* et. al.eScience 2026, 100498.
9. G. Wang, Y. Gao*et. al.Natl. Sci. Rev. 2026, nwag529.
八、课题组招聘:
课题组热忱欢迎优秀博士后、硕士研究生和本科生加入。1)博士后 我们期待与人工智能、储能电池、机器人、有机化学、高分子化学及相关领域的优秀人才共同探索前沿课题,课题组将为入选者提供事业发展所需要的科研支持,提供有竞争力的薪酬(薪水面议,26-40万);入选者将获得良好的个人职业发展机遇,课题组鼓励博士后作为负责人申请各类科学基金;复旦大学将为入选者提供租金约为市场价一半的住房及完善的福利待遇。2)研究生计划招收具有高分子科学、化学、材料科学、机械工程和其他相关领域背景的研究生,开展储能和机器人相关的研究。招生政策参见复旦大学高分子科学系招生简章。3)本科生 欢迎复旦大学本科同学了解加入课题组。课题组鼓励成果突出的学者赴国外交流合作、参加国内及国际会议研讨、申报国家和上海市的各类基金。
该研究得到了国家自然科学基金、复旦大学高分子科学系和聚合物分子工程全国重点实验室的支持。
论文链接:
https://academic.oup.com/nsr/advance-article/doi/10.1093/nsr/nwag529/8768589

复旦高材生
微信公众平台
订阅号:FDUMMers
Copyright© 2012 复旦大学高分子科学系 邮编 :200438 传真:021-31242888 沪ICP备05003394
技术支持: 维程互联